Alternatieve routes
WL4 berekent en beoordeelt alternatieve 3D-routes aan de hand van relevante routecriteria. Zo kan worden onderzocht of dezelfde beweging korter, efficiënter of met gunstigere geometrische eigenschappen kan worden uitgevoerd.
WL4 3D-ROUTEPLANNING / V0.8.5
WL4 Motion Intelligence is een inbouwbare optimalisatielaag voor software voor 3D-robotroutes. Bekijk bewijs voor discrete XYZ-routes en bespreek een beschermde technische evaluatie, licentie of overname.
WISKUNDIG FUNDAMENTGebouwd op de bevroren specificatie WL4_Rg_v1↘WAAROM WL4?
Een werkende route is niet automatisch de meest efficiënte route. WL4 is ontwikkeld als een inbouwbare optimalisatielaag bovenop een bestaand planningsplatform. De bestaande software hoeft daardoor niet te worden vervangen.
WL4 berekent en beoordeelt alternatieve 3D-routes aan de hand van relevante routecriteria. Zo kan worden onderzocht of dezelfde beweging korter, efficiënter of met gunstigere geometrische eigenschappen kan worden uitgevoerd.
Robots en machines voeren dezelfde beweging soms honderdduizenden of miljoenen keren uit. Een beperkte verbetering per cyclus kan zich daardoor opstapelen tot een aanzienlijk operationeel en financieel voordeel.
De werkelijke verbetering wordt niet vooraf aangenomen. Deze wordt tijdens een beschermde technische evaluatie gemeten ten opzichte van de bestaande route, software en productieomgeving van de koper.
Afhankelijk van de toepassing kan een geoptimaliseerde route bijdragen aan:
De vraag is niet alleen of de huidige route werkt.
De vraag is wat een aantoonbaar betere route kan opleveren wanneer dezelfde beweging honderdduizenden of miljoenen keren wordt herhaald.
De openbare bewijsbasis ondersteunt deze positionering binnen de beschreven discrete XYZ-tests. Voordelen voor een specifieke installatie, robot of productieomgeving moeten afzonderlijk worden bevestigd tijdens een beschermde technische evaluatie.
02 / ROUTEDEMONSTRATIE
Een korte visualisatie vergelijkt een directe route door een obstakel met een illustratieve XYZ-route eromheen.
Uitsluitend een illustratieve softwarevisualisatie. Dit is geen opgenomen live-WL4-optimalisatie, onafhankelijke benchmark of fysieke robotvalidatie.
03 / WISKUNDIG FUNDAMENT
WL4 is gebaseerd op een gedocumenteerde wiskundige constructie met de aanduiding WL4_Rg_v1. Deze specificatie vormt een stabiel referentiepunt voor de huidige formule-engine en de verdere technische ontwikkeling.
Een bevroren parametrische 3D-constructie en een traagheidsstraaldoel vormen de gedocumenteerde wiskundige basis.
Het wiskundige principe is vertaald naar begrensde kandidaatgeneratie, rangschikking, deadlinebewaking en onafhankelijke routevalidatie.
De exacte formule, parameters en implementatie blijven vertrouwelijk en zijn uitsluitend beschikbaar tijdens beschermde technische due diligence.
Bewijsgrens — Dit is een gedocumenteerde computationele specificatie, geen openbare claim van een nieuwe wiskundige stelling, octrooistatus, universele optimaliteit of gecertificeerde robotveiligheid. Onafhankelijke onderbouwing blijft onderdeel van due diligence door een koper.
04 / ONTWIKKELBEWIJS
Een gedocumenteerde ontwikkelgeschiedenis, herhaalbaarheidscontroles en een afzonderlijke geometrische beoordeling. Iedere bewijslaag houdt zijn eigen grenzen.
Verspreid over 13 geselecteerde datasets. Inclusief WL4, baselines, vergelijkingsrecords en mislukte uitkomsten — niet 4.742 unieke scenario’s of onafhankelijk gevalideerde successen.
Geselecteerde bestanden kwamen overeen met hun bestaande SHA-256-manifesten.120 van 120 gevallen werden intern als geldig gerapporteerd tijdens herhaalde uitvoeringen van vier gevallen. Rapport- en ruwe-uitvoerhashes zijn tijdens de bewijsverzameling gecontroleerd.
Een afzonderlijke bewijsset; niet opgeteld bij het historische totaal.Alle acht met WL4 verbeterde routes slaagden binnen de beoordeelde discrete XYZ-scope van één proef met vier scenario’s. Acht ruwe baselines faalden op de buigradius.
Afzonderlijke validatorimplementatie — geen externe reproductie.De 4.742 records bestaan uit 4.282 armresultaten, 360 cascade-/vergelijkingsrecords en 100 gekoppelde scenariorecords. Kopieën, batchduplicaten en afgeleide vergelijkingsrijen zijn niet opnieuw opgeteld. Verschillende metadata kunnen nog steeds gerelateerd werk beschrijven; dit is geen telling van onafhankelijk uitgevoerde unieke tests.
Eén historische v0.8.4-studie bevat 2.400 armresultaten: 100 synthetische scenario’s × drie OMPL-planners × vier budgetten × twee armen. De 1.200 afgeleide vergelijkingsrijen zijn niet opnieuw meegeteld. Een afzonderlijke historische directe vergelijking bevat 100 scenario’s × vier armen = 400 resultaten.
Historische geldigheidsvlaggen zijn opgeslagen interne claims, geen opnieuw onafhankelijk goedgekeurde resultaten. De bekende beperking van de interne buigradiuscontrole blijft relevant. Eerdere proxy-plannerstudies zijn geen native OMPL/VAMP-vergelijkingen. Bestandsintegriteit bewijst geen routegeldigheid, externe reproductie of snelheidsvoordeel.
Verzameling beoordeeld op 22 september 2026. Gedetailleerd niet-openbaar bewijs kan tijdens technische due diligence worden besproken.
05 / DISCRETE XYZ-PROEF
Eén verzegelde proef. Vier synthetische scenario’s. Vier armen per scenario. Een afzonderlijke validator onderzocht de geëxporteerde XYZ-geometrie en discrete buigradius.
Geslaagd · afzonderlijke discrete XYZ-validator
0 geslaagd · acht buigradiusfouten
Ingesteld budget · historische tolerantie van 275 ms
De twee ruwe VAMP-claims voor DIST_HARD_1600 en DIST_EXTREME_2600 waren vals-positieve uitkomsten in de interne validatie. Opeenvolgende dubbele punten verborgen scherpe bochten. De afzonderlijke beoordeling verklaarde alle acht ruwe baselines ongeldig. De oorspronkelijke afgekeurde vergelijking blijft onderdeel van het bewijs.
Deze resultaten gelden uitsluitend voor deze proef met vier scenario’s. Ze bewijzen geen algemene superioriteit, snelheidsvoordeel, externe reproductie of fysiek uitvoerbare robotbaan. Gewrichtsgrenzen, kinematica en zelfbotsing zijn niet bewezen.
BROWSERTOOL MET PRIVACY ALS UITGANGSPUNT
Je route wordt uitsluitend lokaal door deze pagina verwerkt. De invoer wordt niet geüpload, opgeslagen of door WL4 verwerkt. Deze openbare tool meet alleen geometrie; beschermde WL4-optimalisatie is beschikbaar via een gecontroleerde evaluatie.
Scope: uitsluitend een beschrijvende geometrische analyse — niet gebruiken voor robotbesturing, machineveiligheid of productie.
🔒 Lokale verwerking: de invoer verlaat deze browser niet.
Dit is een beschrijvende browserberekening, niet de bewijsvalidator of WL4-optimalisatie. Coördinaten moeten dezelfde eenheid gebruiken. Er wordt geen botsings- of minimale-radiusacceptatietest uitgevoerd. Gewrichtsgrenzen, kinematica, botsing van het volledige robotlichaam, zelfbotsing en fysieke uitvoering worden hier niet beoordeeld.
INFORMATIE VOOR KOPERS
Lees het technische kopersdossier en bekijk daarna de toepassings- en licentievraagstukken die voor jouw organisatie relevant zijn.
Commercieel vertrouwen
Deze openbare website bevat geen WL4-broncode, uitvoerbaar programma of bedrijfseigen formule.
De openbare routeanalyse draait in de browser van de bezoeker. Routebestanden worden niet verzonden of opgeslagen.
Historische records, herhaalbaarheid en de XYZ-beoordeling met vier scenario’s hebben elk hun eigen scope. Er wordt geen algemene superioriteit of externe certificering geclaimd.
Technische due diligence, pilots, licenties en overnamegesprekken verlopen via een beschermd evaluatieproces.
GEBRUIKS- EN INFORMATIEGRENZEN
Deze openbare website is een informatieve technologiepresentatie. Voor een beschermde evaluatie, licentie, integratie of transactie zijn afzonderlijke schriftelijke afspraken vereist.
De browseranalyse en visualisaties zijn beschrijvende demonstraties. Ze mogen niet rechtstreeks worden gebruikt voor de besturing van robots, machines of productielijnen, of als technisch, veiligheidskundig of operationeel advies.
Mail geen vertrouwelijke routes, broncode, CAD-bestanden, productiegegevens, inloggegevens of bedrijfsgeheimen. Technisch materiaal wordt pas ontvangen nadat schriftelijke afspraken over geheimhouding en gegevensverwerking zijn gemaakt.
Het bekijken van deze website, downloaden van openbaar materiaal of versturen van een informatieverzoek creëert geen overdracht, licentie, garantie, evaluatieopdracht of andere overeenkomst. Iedere samenwerking vereist een afzonderlijke schriftelijke overeenkomst.
De gerapporteerde resultaten gelden uitsluitend voor de beschreven testconfiguraties. Ze bewijzen geen universele superioriteit, robotcompatibiliteit, productiebesparing, fysieke uitvoerbaarheid of gecertificeerde veiligheid.
Niets op deze pagina sluit rechten of verantwoordelijkheden uit die wettelijk niet kunnen worden uitgesloten. Lees de informatie over privacy, analyse en websitegebruik.
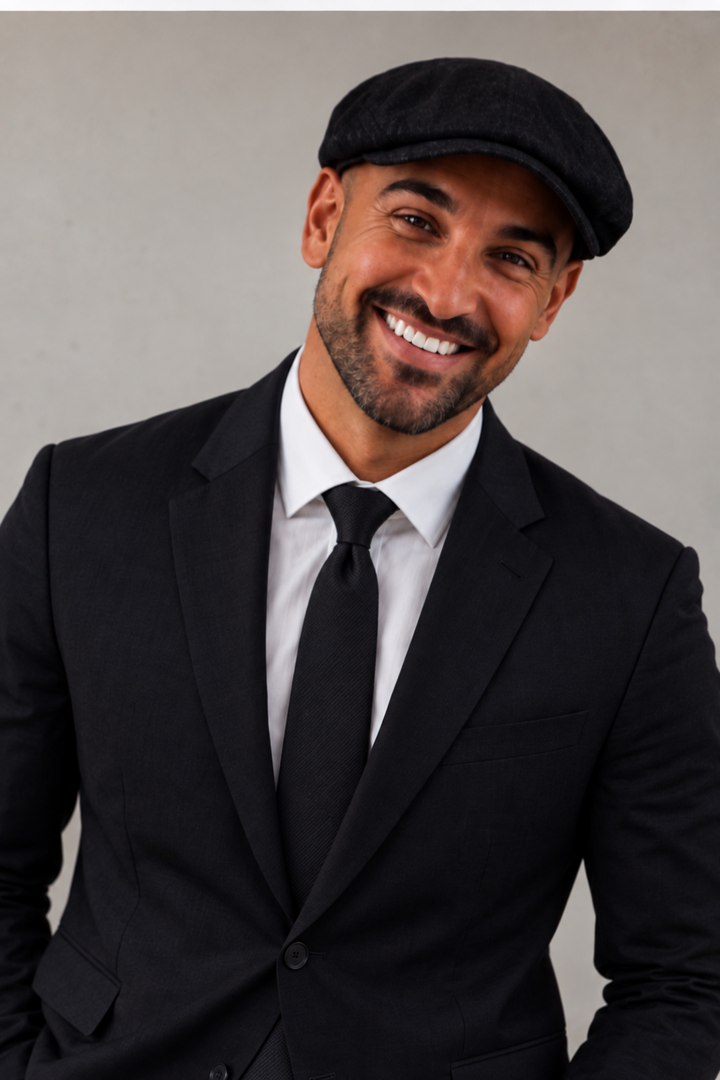
07 / OPRICHTER
Oprichter van WL4
WL4 ontstond vanuit de zoektocht naar een andere wiskundige benadering van routebeslissingen. Mijn doel is om iedere technische claim herleidbaar, toetsbaar en geschikt voor onafhankelijke beoordeling te maken.
Oprichtersprofiel en ontwikkelperspectief; geen claim van academische titel, certificering of onafhankelijke goedkeuring.
Licentie voor routeplanningstechnologie
Voor CTO’s, R&D-teams, roboticasoftwarebedrijven, ontwikkelaars van simulatiesoftware en industriële robotintegrators die technologie voor 3D-routeplanning onderzoeken.
Bespreek een beschermde technische evaluatie, softwarelicentie of technologieovername. Integratiemogelijkheden worden afzonderlijk beoordeeld; deze demonstratie bewijst geen robotcompatibiliteit.